Yönetici Özeti
Bu bir sensör seçimi rehberi değil, bir arayüz gereksinimleri rehberidir. Radar, C2 ve EO/IR bileşenlerinin neyi değiştirmesi gerektiğini ve komut döngüsünün nasıl test edilmesi gerektiğini tanımlar. Bir karşı-UAS komut ve kontrol platformu hedef izlerini alır, tanımlayıcıları ve öncelikleri yönetir, EO/IR cihazlarını atar, delilleri kaydeder ve yetkili yanıt iş akışlarını destekler. Sözleşme verilmeden önce, proje iz verisi modelini, koordinat referansını, zaman damgasını ve senkronizasyon yöntemini, cihaz kontrol komutlarını, siber güvenlik sınırını, bozulmuş davranışı kilitlemelidir ve FAT/SAT kanıtı.
Midradar’ın MR2000 platformu, radar, spektrum tespiti, EO/IR ve yetkili müdahale cihazlarını tek bir işletim ortamında koordine etmek için tasarlanmıştır. Onaylanmış fonksiyonlar arasında merkezi cihaz ve kullanıcı yönetimi, harita tabanlı takip görüntüleme, çok kaynaklı takip füzyonu, radar-EO/IR yönlendirmesi, video izleme ve oynatma, alarm bölgesi yönetimi, gözetimsiz çalışma ve olay kaydı bulunmaktadır. Kesin API, SDK, üçüncü taraf protokol ve siber güvenlik desteği, seçilen ürün, yazılım sürümü ve proje arayüzü incelemesine bağlı olarak değişiklik gösterebilir.
Bu Kılavuzun Cevapladığı Ana Sorular
- Bir radar nasıl entegre olur Karşı-UAS C2 platformu?
- Radar hangi takip alanlarını, koordinatları ve zaman damgalarını sağlamalı?
- Koordinat, zaman, cihaz kontrolü ve devretme kuralları nasıl tanımlanmalıdır?
- Radar'dan EO/IR yönlendirmeye ve üçüncü taraf cihaz entegrasyonuna ne test edilmelidir?
- Operasyonel kabulden önce hangi FAT/SAT kanıtı gereklidir?
Uygulanabilirlik, Varsayımlar ve Sınırlamalar
Bu kılavuz, bir veya daha fazla radar, RF ve EO/IR sensörünü Midradar MR2000’e veya üçüncü taraf bir C2, PSIM veya VMS’e bağlayan projelere uygulanır. Bu, evrensel bir arayüz spesifikasyonu değil, bir gereksinim ve kabul çerçevesidir. Seçilen model ve yazılım sürümü için gerçek taşıma protokolleri, mesaj alanları, koordinatlar, zamanlamalar, kimlik doğrulama ve siber güvenlik kontrolleri belirlenmiş olmalıdır. Kılavuz, alıcının mevcut sistem topolojisini, arayüz belgelerini, saha geometrisini ve üzerinde anlaşılmış bir operasyonel iş akışını sağlayabileceğini varsayar. Uygulama ve birlikte çalışabilirlik testleri tamamlanana kadar belirli bir üçüncü taraf platform ile uyumluluk sağlamaz.
1. C2 Entegrasyonunun Başarması Gerekenler
Bir radar simgesi haritada göründüğünde C2 entegrasyonu tamamlanmış sayılmaz. Sistem, algılamadan operatör kararına kadar olan sensör verilerinin anlamını, zamanlamasını ve kalitesini korumalıdır. En azından, kararlı bir iz kimliği oluşturmalı, pozisyonları ortak bir koordinat çerçevesine dönüştürmeli, veri yaşını dikkate almalı, uygun bir EO/IR cihazı seçmeli, bir yönlendirme komutu vermeli, pozisyon ve izleme geri bildirimini almalı ve ortaya çıkan izi, videoyu ve operatör eylemini tek bir denetlenebilir olayda birleştirmelidir.
Bu uçtan uca iş akışı önemlidir çünkü her bireysel cihaz çalışıyor olsa bile bir proje başarısız olabilir. Bir koordinat işareti hatası kamerayı yanlış yöne çevirebilir. Senkronize olmayan saatler videoyu yanlış parçaya ekleyebilir. Eksik bir cihaz durumu mesajı operatörün bir sensörün çevrimdışı olduğunu fark etmemesine yol açabilir. Bu nedenle entegrasyon, ürün arayüzleri listesi olarak değil, bir sistem davranışı olarak belirtilmelidir.
2. Referans Mimarisi
Pratik bir karşı-İHA mimarisi beş katmandan oluşur. Sensör katmanı hedefleri tespit eder ve ölçer. Arayüz ve füzyon katmanı mesajları uyumlar, koordinatları ve zamanı birleştirir, izleri filtreler ve gözlemleri ilişkilendirir. C2 katmanı operasyonel resmi sunar, kuralları uygular, izinleri yönetir ve kararları kaydeder. EO/IR ve PTU katmanı görsel doğrulama ve izleme yapar. Kanıt ve operasyonlar katmanı izleri, alarmları, videoları, ekran görüntülerini, cihaz durumunu ve operatör eylemlerini depolar.
Sorumluluk açık olmalıdır. Midradar, radar sensör katmanı, MR2000 C2 fonksiyonları, proje özelinde arayüz açıklamaları, geometri incelemesi, kalibrasyon ve entegrasyon desteği sağlayabilir. Üçüncü taraf bir C2, PSIM veya VMS kullanıldığında, platform sahibi genellikle sözleşmede başka türlü belirtilmediği sürece iş mantığı, siber güvenlik politikası ve dış sistem orkestrasyonundan sorumlu olmaya devam eder.
Tam sistem iş akışı için Midradar'ınkini inceleyin entegre karşı İHA mimarisi
Örnek referans mimarisi; bir protokol uyumluluk beyanı değildir
C2 Entegrasyon Kabul Matrisi
| Kontrol Noktası |
Gerekli Kanıt |
Kabul Odaklanması |
| Veri takibi |
Sürüm Kontrollü ICD, örnek mesajlar ve alan sözlüğü |
Track-ID yaşam döngüsü, birimler, boş değerler, güncelleme kuralları ve yeniden bağlanma davranışı |
| Koordinatlar |
Datum, yükseklik referansı, birimler, kuzey konvansiyonu ve ölçülen test noktaları |
Menzil, azimut ve yükseklik boyunca kalan hata |
| Zaman |
Saat mimarisi ve zaman damgası tanımı |
Saat kayması, veri yaşı, senkronizasyon kaybı alarmı ve kurtarma |
| Kuyruk döngüsü |
Komut, onay, PTU geri bildirimi ve video kanıtı |
İlk hedefin çerçeveye alınma zamanı, işaretleme hatası ve yeniden kazanım |
| Sağlık ve kusurlar |
Kalp atışı, arıza kodları, sürüm ve bozulmuş mod kuralları |
Algılama, kaydetme, güvenli düşürme ve kurtarma sırası |
| Olay kanıtı |
Ortak Etkinlik Kimliği, parçaları, alarmları, videoyu ve operatör eylemlerini birbirine bağlar |
Bütünlük, zaman tutarlılığı, dışa aktarma ve erişim kontrolü |
3. Minimum Arayüz Gereksinimleri
Arayüz spesifikasyonu, taşıma ve ağ davranışını, iz-mesaj alanlarını, koordinat referansını, zaman damgalarını, cihaz durumunu, komut onayını, hata yönetimini, kaydı ve sürüm kontrolünü tanımlamalıdır. Kullanışlı bir radar izi genellikle bir kaynak sensör kimliği, iz kimliği, ölçüm veya güncelleme zamanı, pozisyon, hız, iz durumu ve kalite göstergesi gerektirir. Projeler ayrıca sınıflandırma, RCS tahmini, güven seviyesi, tehdit önceliği ve kovaryans veya doğruluk bilgisi de gerektirebilir, ancak bu alanlar belgelenip test edilmedikçe varsayılmamalıdır.
Zaman senkronizasyonu ayrı bir dikkati hak eder. Radar, C2, PTU, kamera ve kayıt cihazı saatleri entegrasyon sırasında karşılaştırılmalıdır. Proje, senkronizasyon yöntemini, kabul edilebilir saat farkını, senkronizasyon kaybı alarmını ve kurtarma davranışını tanımlamalıdır. Bazı kurulumlar için NTP uygun olabilirken, daha yüksek hassasiyetli veya izole sistemler farklı proje özelinde bir yaklaşım gerektirebilir.
UAS Karşıtı C2 Arayüzü Gereksinimleri: İz Verisi, Zaman Senkronizasyonu ve EO/IR Yönlendirmesi
4. Radar'dan EO/IR Yönlendirmesi
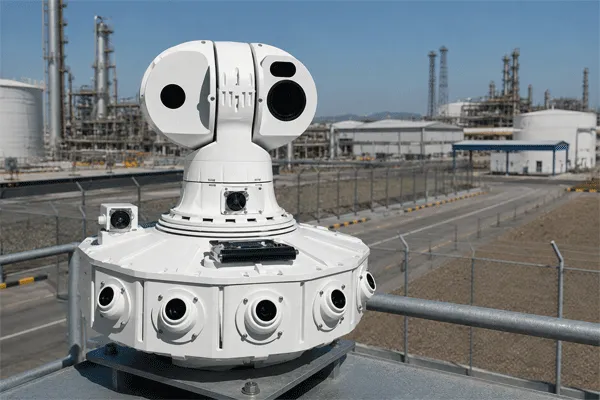
Radar-EO/IR yönlendirmesi uçtan uca bir sistem fonksiyonudur. Radar önce bir hedef takibi oluşturur ve günceller. Entegrasyon katmanı, hedefi PTU tarafından gereken koordinat çerçevesine dönüştürür ve ağ ve işlem gecikmesi önemli olduğunda görüş hattını tahmin eder. C2 daha sonra mutlak bir pan/tilt komutu veya hedef koordinat komutu verir. PTU konum ve hareket durumunu rapor ederken, EO/IR yükü video, takip durumu ve isteğe bağlı tanıma sonuçlarını sağlar.
Kavrama performansı, radar doğruluğu ve güncelleme davranışı, koordinat dönüşümü, zaman damgası tutarlılığı, ağ gecikmesine bağlıdır, PTU mutlak konumlandırma, optik merkez kalibrasyonu, odak uzaklığı, yapısal sapma, rüzgar yükü ve hedef hareketi. Bu nedenle, “otomatik bağlantı” gibi bir broşür iddiası, ölçülebilir kabul noktalarına dönüştürülmelidir: izleme kurulum süresi, komut gecikmesi, ilk hedef kareye girme süresi, kareye giren hedef hatası, izleme sürdürme ve izleme kaybı sonrası kurtarma.
Tespit ve görsel doğrulamaya odaklanan projeler Midradar’ınkini inceleyebilir radar-görüntüleme füzyon sistemleri.
Sensör rolü tahsisi, gözlem ilişkilendirme mantığı ve doğrulama sınırları için, Midradar’ınkine devam edin Karşı-UAS sensör füzyon rehberi.
5. MR2000 Onaylanmış Fonksiyonlar ve Projeye Özgü Maddeler
MR2000, kullanıcı ve rol yönetimi, gerçek zamanlı video, hedef konumlandırma, alarmlar, tanımlama ve izleme, çoklu kaynak füzyonu, harita görüntüleme, radar-EO/IR işaretleme, senkronize oynatma, elektronik çitler ve gözetimsiz çalışma ile radar, spektrum tespiti, EO/IR ve yetkili müdahale cihazlarının birleşik yönetimini sağlar. Bu işlevler, entegratörlerle sistem düzeyinde tartışmalar için gerçek bir yazılım temeli sağlar.
Ancak, belirli REST, WebSocket, ikili-mesaj, SDK, ASTERIX, SAPIENT, ONVIF veya diğer protokol desteği yalnızca gerekli sürüm, mesaj seti, cihaz rolü ve kabul kapsamı tanımlandıktan sonra belirtilmelidir. Doğru ticari ifade, projeye özel entegrasyonun protokol, veri alanı, siber güvenlik ve birlikte çalışabilirlik incelemesine tabi olarak değerlendirilebileceğidir.
6. YAĞ/SAT Kabulü
Kabul, normal işletim ve bozulmuş koşulları kapsamalıdır. Önerilen testler arasında başlatma ve yeniden bağlanma, alan bazında mesaj doğrulaması, saat karşılaştırması ve simüle edilmiş senkronizasyon kaybı, ölçülen referans noktalarında koordinat kontrolleri, tam otomatik radar-kamera kazanımı, çok hedefli önceliklendirme, cihazın bağlantısının kesilmesi, olay dışa aktarımı ve arıza sonrası kurtarma yer alır.
Sözleşme, test hedefini, rotayı, sistem konfigürasyonunu, ölçüm yöntemini, kanıt formatını, geçme/kalma eşiklerini ve yeniden test prosedürünü tanımlamalıdır. Sabit evrensel eşikler pazarlama materyallerinden kopyalanmamalıdır. Bunlar, seçilen radar, ağ, PTU, yük, saha ve işletme prosedürü için kararlaştırılmalıdır.
Midradar'ın saha değerlendirmesi ve entegrasyon desteği proje özel mühendislik için.
UAS Karşıtı C2 Arayüzü Gereksinimleri: İz Verisi, Zaman Senkronizasyonu ve EO/IR Yönlendirmesi
Sonuç ve CTA
Bir karşı-UAS projesi, C2 entegrasyonunu genel bir uyumluluk iddiası yerine kontrollü bir mühendislik kapsamı olarak ele almalıdır. Belirleyici sorular, hedef verisinin sistemler arasında anlamlı kalıp kalmadığı, EO/IR cihazının istenen hedefi tespit edip edemeyeceği, operatörlerin olayı anlayıp denetleyip denetleyemediği ve arıza davranışının tanımlanıp tanımlanmadığıdır.
Ön bir Midradar arayüz incelemesi için hedef türlerini, saha haritasını, gerekli kapsama alanını, seçilen radarı, mevcut K2 veya VMS'yi, EO/IR ve PTU modellerini, mevcut arayüz belgelerini, koordinat ve zaman gereksinimlerini, siber güvenlik kısıtlamalarını ve planlanan FAT/SAT koşullarını sağlayın.
SSS
MR2000 radar, RF ve EO/IR cihazlarını entegre ediyor mu?
MR2000, radar, spektrum algılama, EO/IR ve yetkili yanıt cihazlarının birleşik yönetimi ve koordinasyonu için tasarlanmıştır. Üçüncü taraf cihaz entegrasyonu projeye arayüz incelemesiyle doğrulanır.
Midradar herhangi bir C2 platformunu destekliyor mu?
Evrensel uyumluluk iddiasında bulunulmamalıdır. Projeye özel C2, PSIM veya VMS entegrasyonu, gerekli protokol, alanlar, güvenlik ve kabul kriterleri tanımlandıktan sonra değerlendirilebilir.
En önemli ipucu kabul metriği nedir?
Tek bir metrik yoktur. Projeler iz sürekliliğini, veri yaşını, komut gecikmesini, hedefin çerçeveye ilk düşme süresini, işaretleme hatasını, takip tutma ve kayıp sonrası kurtarmayı ölçmelidir.
Bir radar C2 platformuna hangi verileri göndermelidir?
En azından, sensör kimliği, İz Takip ID'si, zaman damgaları, pozisyon, hız, iz durumu, kalite, güncelleme davranışı ve cihaz durumu tanımlanmalıdır. Kesin alan seti ve kodlama proje ICD'sinde doğrulanmalıdır.
Üçüncü taraf cihaz uyumluluğu nasıl doğrulanmalıdır?
Modeli ve yazılım sürümünü kilitleyin, protokolü ve alanları gözden geçirin, temsilci ekipmanı bağlayın, normal ve bozulmuş koşulları test edin ve sonucu FAT/SAT kanıtına kaydedin.

 09:04